H2OROBOT
From your phone, to beneath the surface.
OVERVIEW
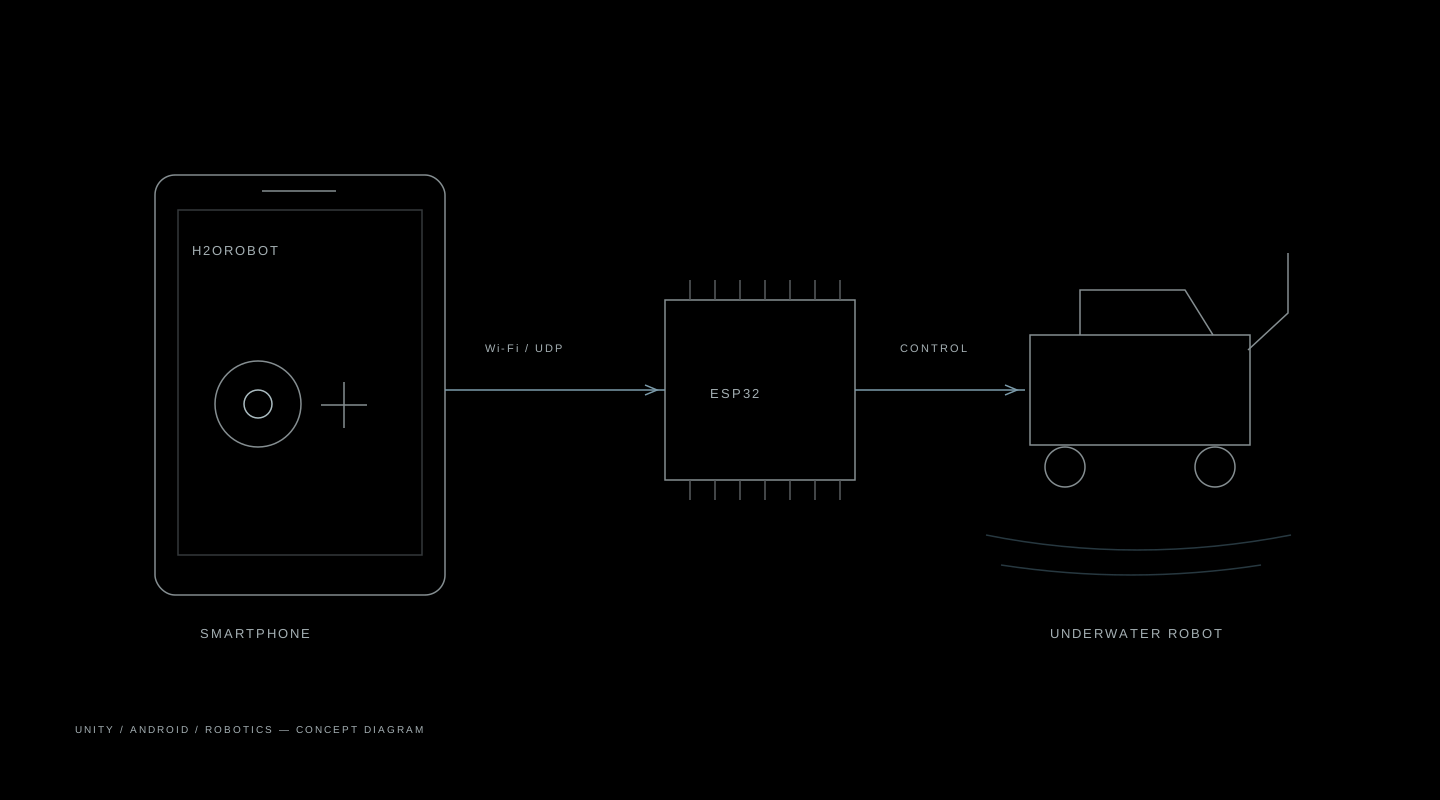
スマートフォンから、水中ロボットを簡単に操作するためのプロジェクト。Unityで制作したAndroidアプリと、ESP32向けプログラムを公開しています。
画面上のUI、またはスマートフォンに接続したDualSenseなどのゲームコントローラーから操作データを送信。Wi-Fi/UDP通信でESP32につなぎ、ロボットの移動、アーム、かごをコントロールします。
- TOOLS / PLATFORM
- Unity / Android / ESP32 / Wi-Fi / UDP
- VERIFIED ENVIRONMENT
- Android 13以降・配布されたESP32 Dev Board
READMEに記載された動作確認環境 - LICENSE
- MIT License
- README UPDATED
- 2026.10.01
画面でも、コントローラーでも。
- スマートフォンの操作UIからロボットを遠隔操作
- DualSenseなどのゲームコントローラーに対応
- スティック・十字キー・各種ボタンで移動、アーム、かごを操作
- AndroidアプリとESP32側のプログラムを公開
DualSenseでの操作例
| 入力 | 動作 |
|---|---|
| 左スティック・十字キー | 前後左右の移動 |
| R1 / R2 | アームを上げる / 下げる |
| △ / × | かごを上げる / 下げる |
| 右スティック | 十字キーの上・下を押しているときに方角を調整 |
Wi-Fiにつないでから、起動する。
- ESP32側のSSIDとパスワードを使用環境に合わせて設定し、書き込む。
- ESP32が出しているWi-Fiへスマートフォンを接続する。
- 接続後にアプリを起動し、UIまたはコントローラーから操作する。
アプリを先に起動した場合は、Wi-Fi接続後にアプリを終了して再起動してください。反応しないときは、モバイル通信をOFFにして接続を確認する方法がREADMEで案内されています。
READMEで詳しく見る自分の環境で、組み上げる。
Unityパッケージ H2Ov1.1.unitypackage を読み込み、Android向けにAPKをビルドします。READMEではUnity 6000.3.7f1 を推奨。縦向き・縦向き(逆)の自動回転は無効にします。
ESP32側は kibann.ino.ino をArduino IDEなどで書き込みます。iOS向けはAndroid版ほど手順や配布環境が整っていないことがREADMEに記載されています。
MIT Licenseで公開。作者は、人に危害を与える目的や戦争への使用を避けるようお願いしています。詳しい利用条件と問い合わせ先はREADMEをご確認ください。
ビルド方法を確認